Interaktiivne 3D ja digitaalsed kaksikud veebis: 3DGS ja WebGL arhitektuuris
Autor: Ruumica Engineering · Spatial Reality Capture & Systems
Avaldatud: 28. oktoober 2026 · Kategooria: Interaktiivne 3D ja digitaalsed kaksikud
Traditsiooniliste 3D mõõdistusandmete, mitmegigabaidiste punktipilvede (.e57, .laz) ja mahukate BIM-teostusmudelite (.rvt, .ifc) jagamine tellijate, rahvusvaheliste investorite, kinnisvaraomanike ja haldusjuhtidega takerdub endiselt kohmakate allalaadimiste, litsentsitasulise inseneritarkvara ja tööjaamade riistvaranõuete taha. Kaasaegne veebipõhine ruumiline arhitektuur lahendab selle pudelikaela, kombineerides 3D Gaussian Splatting (3DGS) kiirgusväljad, WebGL 2.0 / WebGPU kliendipoolse graafikakiirenduse, SOG / SPZ mahulise tihenduse ning Spark Engine rasterdaja, et voogedastada fotorealistlikke ja millimeetritäpseid digitaalseid kaksikuid otse tavalises veebibrauseris kiirusel 60 kaadrit sekundis (FPS). See insenertehniline käsiraamat annab turundus- ja PropTech-juhtidele, kinnisvaraarendajatele, hoonehalduritele, BIM-koordinaatoritele ning ruumiliste kasutajaliideste (Spatial UI) arendajatele täpse tehnilise raamistiku reaalajas toimivate 3D veebisüsteemide ehitamiseks, jõudluse auditeerimiseks ja äriprotsessidesse juurutamiseks.
#Mis on hoone digitaalne kaksik (Digital Twin) ja miks 500 MB CAD-failide allalaadimine on tupiktee?
Veebipõhine digitaalne kaksik (Digital Twin) on füüsilise hoone, tööstusrajatise või taristuobjekti georefereeritud, millimeetritäpne (±2 mm kuni ±15 mm) kolmemõõtmeline virtuaalne esitus, mis avaneb URL-lingi kaudu standardsetes arvuti- ja mobiilibrauserites esmase kaadri laadimisajaga alla 0,8–1,2 sekundi. Erinevalt traditsioonilistest 500 MB kuni 15 GB suurustest CAD/BIM-projektifailidest või toorestest punktipilvedest vähendab progressiivne SOG / SPZ voogedastus võrgumahtu 28–42 megabaidini, tagades sujuva 60 FPS navigeerimise ilma lisatarkvara paigaldamiseta.
Ehitus-, kinnisvara- ja taristusektoris (AEC ning PropTech) valitseb terav lõhe andmete kogumise kvaliteedi ja nende kättesaadavuse vahel. Välitöödel kogutakse mobiilse SLAM LiDAR-i ja statsionaarsete laserskanneritega ülimalt täpseid andmestikke ning projekteerijad koostavad neist detailseid Scan-to-BIM teostusmudeleid. Ometi jääb kuni 80% otsustajatest — sealhulgas kinnisvaraarenduse juhatuse liikmed, rahvusvahelised fondijuhid, üürnikud, kohaliku omavalitsuse ametnikud ja hooldustehnikud — sellest ruumilisest infost kõrvale.
Põhjus on puhtalt infrastruktuurne:
- Tarkvaraline ja litsentsibarjäär: Natiivsete
.rvt(Autodesk Revit),.pln(Graphisoft ArchiCAD) või.rcp/.e57failide avamine nõuab kalleid tarkvaralitsentse ja spetsiifilist CAD-navigeerimise oskust, mida äri- või haldusjuhil ei ole. - Võrgu- ja mälukoormus (500 MB+ allalaadimised): Isegi kui mudel eksporditakse universaalsesse
.ifcvõi.glbvormingusse, ulatub keskmise ärihoone või sadamaterminali failimaht 350–800 megabaidini. Sellise monoliitse faili allalaadimine mobiilsidevõrgus (4G/5G) ja mällu lahtipakkimine jooksutab nutitelefoni või sülearvuti brauseri vahemälu (tab crash) kokku enne, kui esimene kaader ekraanile jõuab. - Visuaalse konteksti kadu BIM-mudelites: Kuigi parameetriline BIM-mudel (LOD 300) kirjeldab täpselt seina paksust ja toru läbimõõtu, on see visuaalselt steriilne hallide ja värviliste pindade kogum. See ei näita materjalide tegelikku kulumisastet, fassaadiklaaside läbipaistvust, valgustuse langemist, kaablite märgistusi ega ruumi arhitektuurset atmosfääri.
- 360° panoraamfotode ruumiline pimedus: Alternatiivina kasutatavad 2D virtuaaltuurid (nt klassikalised 360° sfäärilised panoraamid) on seotud fikseeritud statiivipunktidega. Kasutaja ei saa vabalt ruumis ringi liikuda, vaadata seadmete taha, teha vaba trajektooriga lõikeid ega tajuda ruumi tegelikku kolmemõõtmelist parallaksi.
Veebipõhine interaktiivne 3D digitaalne kaksik (arhitektuuriga, nagu see on realiseeritud platvormil view.ruumica.com) ühendab mõlema maailma tugevused: SLAM LiDAR-i millimeetritäpsusega koordinaatruumi ja 3D Gaussian Splattingu fotorealistliku vaba liikumise, serveerituna üle globaalse serva-CDN-i (Cloudflare R2 + Workers) sekundi murdosa jooksul.
#3D Gaussian Splatting (3DGS) vs. tekstureeritud polügoonmudel (Polygon Mesh) veebibrauseris
Veebipõhises ruumilises visualiseerimises ületab 3D Gaussian Splatting (3DGS) traditsioonilisi tekstureeritud polügoonmudeleid (.glb, .obj) kolmes kriitilises dimensioonis: 3DGS säilitab vaatenurgast sõltuvad peegeldused ja klaaspindade läbipaistvuse sfääriliste harmoonikute (SH0–SH3) abil, välistab fotogramm-meetriale omased "rebenenud" kolmnurkvõrgud peenetel detailidel ning saavutab 60 FPS rasterduskiiruse isegi 1,5 kuni 5 miljoni mahulise elemendiga stseenides. Samal ajal kui 2 miljoni kolmnurgaga ja 8K UV-tekstuuridega polügoonmudel koormab brauseri WebGL varjutajaid ja tekitab geomeetrilisi moonutusi, renderdab 3DGS pidevat kiirgusvälja (radiance field) plaatpõhise (tile-based) alfa-segustamise teel.
Mõistmaks, miks 3DGS on muutunud kaasaegsete digitaalsete kaksikute ja arhitektuurse veebi-3D de facto standardiks, tuleb vaadelda mõlema tehnoloogia matemaatilist ja graafikaprotsessori (GPU) tasandi tööpõhimõtet (süvaanalüüsi leiad ka artiklist Mis on 3D Gaussian Splatting (3DGS) ja kuidas see erineb fotogramm-meetria polügoonmudelist?).
Miks polügoonvõrgud (Polygon Meshes) keerukas arhitektuuris hätta jäävad?
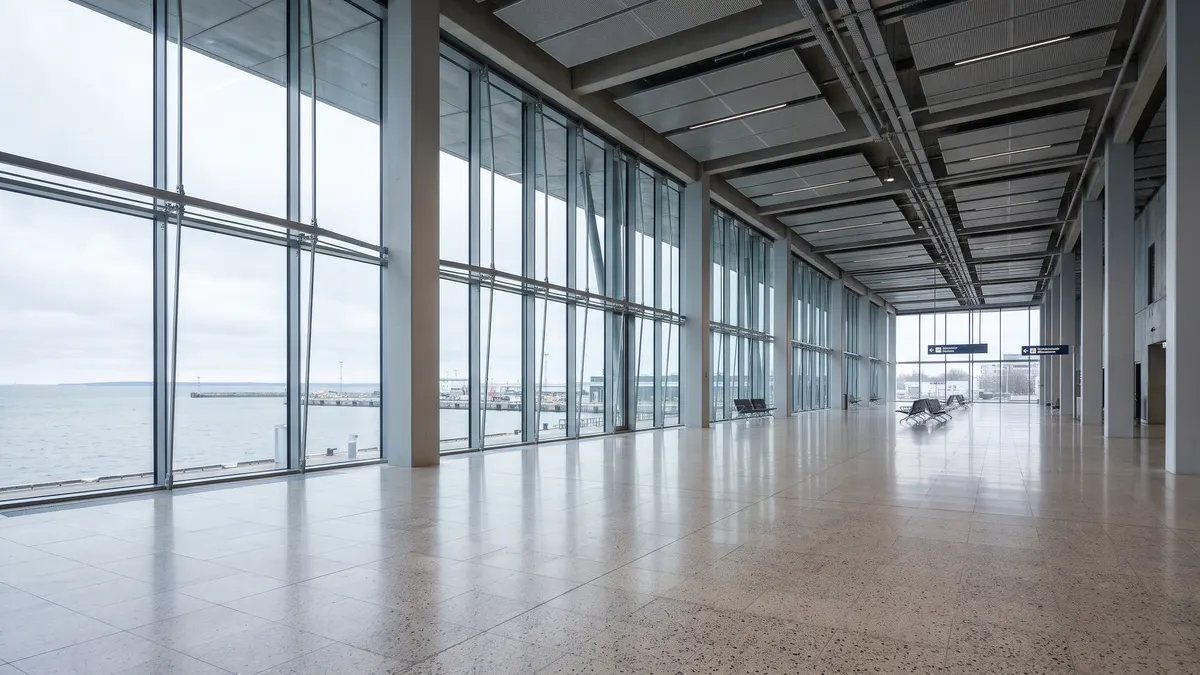
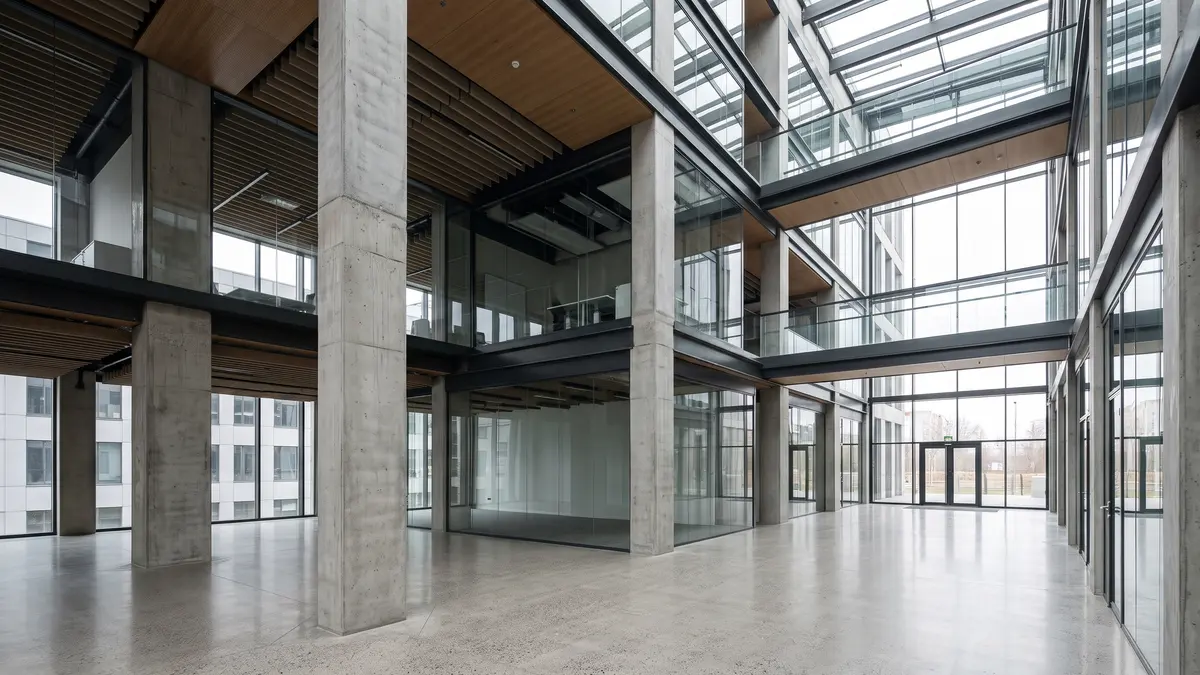
Traditsiooniline fotogramm-meetria (Structure from Motion + Multi-View Stereo) üritab iga füüsilise pinna teisendada diskreetseks kolmnurkade võrguks (mesh). See lähenemine töötab hästi mattidel, tugeva tekstuuriga kivipindadel, kuid laguneb koheselt kaasaegses põhjamaise arhitektuuri interjööris (nagu Tallinna Vanasadama klaasterminalid, Ülemiste City bürooaatriumid või Maarjamõisa laborihooned):
1. Läbipaistvad klaasfassaadid ja klaasvaheseinad: Fotogramm-meetria algoritm ei suuda otsustada, kas piksel kuulub klaaspinnale, klaasilt peegelduvale aknale või klaasi taga asuvale ruumile. Tulemuseks on auklik, lainetav ja läbipaistmatu "sulamisefektiga" kolmnurkvõrk.
2. Vaatenurgast sõltuvad läiked (Specular Reflections): Poleeritud terratsopõrandad, epoksiidvaigust tööstuspõrandad, harjatud teras ja veepinnad peegeldavad valgust vastavalt kaamera asukohale. Kuna polügoonmudeli UV-tekstuur küpsetatakse (baked texture) sisse staatilise pildina, jäävad peegeldused põrandale "kinni" nagu maalitud plekid, rikkudes ruumilise sügavustaju.
3. Peened võred, kaabliredelid ja ripplaed: Alla 5–10 mm paksused terastrossid, akustilised laeribid, perforeeritud metallpaneelid ja taimelehed nõuaksid polügoonmudelis kümneid miljoneid mikrokolmnurki, mis ületab koheselt veebibrauseri geomeetriapuhvri võimekuse.
Kuidas 3D Gaussian Splatting modelleerib valgust ja ruumi pideva väljana?
3DGS loobub kolmnurkade eeldusest täielikult. Ruumi kirjeldatakse miljonite kolmemõõtmeliste Gaussi jaotustega (3D ellipsoididega), kus iga üksiku spläti määravad neli matemaatilist parameetrite komplekti:
- Ruumiline keskpunkt (
μ ∈ ℝ³): Täpne(x, y, z)koordinaat, mis Allroundi töövoos ankurdatakse otse SLAM LiDAR-i geodeetilisele punktipilvele. - 3D kovariatsioonimaatriks (
Σ = R · S · Sᵀ · Rᵀ): Määrab ellipsoidi kolmemõõtmelise venitatuse (skaleerimisvektorS ∈ ℝ³) ja ruumilise pöörde (kvaternioonR ∈ ℝ⁴). Pikk sile sein kaetakse laiade lamedate splättidega, samas kui peenike terastross või kaabel moodustatakse nõelapeenetest piklikest ellipsoididest. - Läbipaistvus (
α ∈ [0, 1]): Võimaldab sujuvalt kujutada poolläbipaistvat klaasi, suitsuklaasist vaheseinu ja pehmeid üleminekuid ilma teravate servade sakkideta (aliasing). - Sfäärilised harmoonikud (Spherical Harmonics — SH): Baasvärvi (SH aste 0 ehk 3 koefitsienti RGB jaoks) kõrval salvestatakse kõrgema järgu sfäärilised harmoonikud (SH aste 1 kuni 3, kuni 45 lisakoefitsienti). Kui kasutaja liigutab veebivaaturis kaamerat, arvutab varjutaja (shader) iga spläti värvi ja läike ümber vastavalt vaatenurgale — klaasvahesein paistab ühest nurgast läbi ja teisest nurgast peegeldab loomulikult aknast langevat päevavalgust.
Insenertehniline võrdlustabel: 3DGS (SOG/SPZ) vs. Polügoonmudel (GLB) vs. Klassikaline Punktipilv (Potree/LAZ)
| Arhitektuurne parameeter | 3D Gaussian Splatting (SOG / SPZ) | Tekstureeritud Polügoonmudel (GLB / Draco) | Klassikaline Punktipilv (Potree / LAZ) |
|---|---|---|---|
| Geomeetriline primitiiv | Anisotroopne 3D ellipsoid + kovariatsioon + SH | 3D kolmnurkvõrk (Vertices / Faces) + 2D UV-kaart | Diskreetsed (x, y, z) punktid + staatiline RGB |
| Fotorealism ja pinnatekstuur | Kino- ja fotokvaliteediga pidev kiirgusväli | Keskmine (tekstuuride hägustumine ja õmblused) | Madal lähedalt vaadates (punktide vahed paistavad läbi) |
| Klaaspinnad, peeglid ja läiked | Suurepärane (vaatenurgast sõltuvad SH1–SH3 läiked) | Nõrk (rebenenud kolmnurgad, sisseküpsetatud plekid) | Puudulik (laser läbib klaasi või tekitab müra) |
| Peened konstruktsioonid (võred, kaablid) | Täpne (peened väljavenitatud 3D ellipsoidid) | Nõrk (kaovad lihtsustamisel või sulavad kokku) | Hea (kui punktitihedus on > 50 000 pts/m²) |
| Mõõtmistäpsus (LiDAR-fusiooniga) | ±3 mm kuni ±10 mm (koos BVH kokkupõrkekihiga) | ±10 mm kuni ±35 mm (sõltub võrgu lihtsustamisest) | ±1 mm kuni ±5 mm (otsene lasermõõdistus) |
| Kaadrisagedus veebis (keskmine GPU) | 60 FPS (1,5M – 4,0M splätti, Spark Engine) | 20 – 45 FPS (kõrge lahutusega võrgu + 8K tekstuuride korral) | 60 FPS (punktide eelarve 2M – 5M punkti) |
| Tihendatud voogedastuse maht (1 000 m²) | 28 MB – 42 MB (progressiivne .sog / .spz) |
85 MB – 240 MB (mitme 4K/8K tekstuuripakiga) | 120 MB – 450 MB (oktree .laz plokid) |
Kõige nõudlikumates inseneriprojektides kombineerib Allroundi platvorm (view.ruumica.com) hübriidse renderdustorujuhtme: vaataja näeb ekraanil fotorealistlikku 3DGS (.sog/.spz) kihti, mille all töötab nähtamatu, BVH (Bounding Volume Hierarchy) kiirendusega täpne LiDAR-kollidervõrk ja vajadusel sisselülitatav Potree punktipilve / BIM-mudeli kontrollkiht. Nii saab kasutaja fotorealistlikus pildis teostada millimeetritäpsusega kaugus-, kõrgus- ja pindalamõõtmisi.
#SOG ja SPZ failiformaadid, Oktree detailitasemed (LoD) ja Spark Engine kliendipoolne rasterdamine
Mitme miljoni splätiga 3DGS stseeni viimine sujuvalt veebibrauserisse põhineb kolmel insenertehnilisel sambal: toore .ply faili (600 MB – 1,2 GB) tihendamisel 15 kuni 22 korda kompaktseteks .sog (Spatially Ordered Gaussians) või .spz pakettideks (28–42 MB), stseeni ruumilisel jagamisel hierarhiliseks Oktree detailitasemete (Octree LoD) puuks üle HTTP 206 baitvahemiku päringute ning kliendipoolsel Spark Engine rasterdamisel, mis teostab asünkroonset 3D sügavussorteerimist taustalõimedes. See arhitektuur välistab olukorra, kus brauser peab enne esimese pildi kuvamist alla laadima kogu hoone andmestiku.
@sparkjsdev/spark arhitektuuril), mis haldab dünaamilisi splätipuhvreid, vaatevälja lõikamist, sfääriliste harmoonikute astmelist väärtustamist ja asünkroonset radikssorteerimist (GPU/Wasm Radix Sort) kiirusel 60+ kaadrit sekundis."Vaatleme detailsemalt, kuidas need kolm kihti Allroundi tootmistorujuhtmes koos töötavad (loe ka süvitsi artiklitest Kuidas kuvada miljoneid splätte veebibrauseris 60 FPS kiirusel ilma hangumiseta (SOG ja LoD oktreed) ning Draco tihendamine ja oktree tükeldus: Kiirlaadimise ja null-viivituse tehniline tagamaa veebis).
1. Kvantiseerimine, koordinaatide tükeldamine (Coordinate Chunking) ja SOG/SPZ tihendus
Standardne treenitud 3DGS väljund on binaarne .ply fail, kus iga üksik splätt võtab enda alla 236 baiti (32-bitised float32 väärtused asukoha, skaala, pöörde, läbipaistvuse ja 48 sfäärilise harmooniku koefitsiendi jaoks). 3 miljoni splätiga ärihoone või sadamaterminal kaalub sellisel kujul ~708 MB — veebibrauseris täiesti kasutuskõlbmatu.
Selle mahu kahandamiseks ~32 MB peale rakendame neljaastmelist tihendust (tutvu ka ülevaatega 3D failiformaadid lahtiseletatult: E57, LAS/LAZ, PLY ja SPZ inseneri ja tellija vaates):
- Ruumiline koondamine Morton-koodiga (Z-Order Curve): Splätid sorteeritakse kolmemõõtmelises ruumis piki Z-kõverat ja jaotatakse fikseeritud suurusega ruumilisteks plokkideks (chunks, nt 256 või 4 096 splätti ploki kohta). Kuna naabersplätid asuvad füüsiliselt üksteise kõrval, on nende koordinaatide vahed üliväikesed.
- Lokaalne piirdekasti kvantiseerimine (Coordinate Chunking): Selle asemel, et salvestada iga spläti globaalne 32-bitine koordinaat, salvestab plokk ainult oma min/max piirdekasti (bounding box) ning iga spläti asukoht kirjeldatakse ploki sees 11- kuni 16-bitise täisarvuna, säilitades sub-millimeetrilise täpsuse ja vältides ujuvpunkti värinat (floating-point jitter).
- Kovariatsiooni ja pöörde pakkimine: Logaritmiline skaala ja normeeritud kvaternioonid pakitakse 8- või 10-bitisteks komponentideks (väikseim kolmest kvaterniooni komponendist rekonstrueeritakse GPU varjutajas valemiga
w = √(1 - x² - y² - z²)). - Sfääriliste harmoonikute (SH) kihistamine: Baasvärv (SH0) ja läbipaistvus laetakse esimeses prioriteedivoos, samas kui vaatenurgast sõltuvad läikekoefitsiendid (SH1–SH2) pakitakse eraldi vektor-kvantiseeritud (VQ) või Deflate/Zstandard voogudesse, mida laetakse ainult kõrge võimekusega seadmetel.
2. Hierarhiline Oktree (Octree LoD) ja HTTP 206 Byte-Range voogedastus
Suuremahulise objekti (nt mitmekorruseline terminal või tootmiskompleks) puhul ei ole kasutaja kunagi korraga igas ruumis. Allroundi eeltöötlustorujuhe ehitab stseenist hierarhilise LoD oktree koos scene.manifest.json indeksiga:
1. Tase 0 (Root LoD — 0,5 kuni 1,2 sekundit): Sisaldab kogu hoonet katvat hõredamat baasstruktuuri (150 000 – 250 000 optimeeritud makrosplätti, maht 2,5–4,0 MB). Kasutaja näeb terviklikku hoonet ja saab alustada liikumist vähem kui sekundiga pärast klõpsu.
2. Ekraaniruumi veamõõdik (Screen-Space Error — SSE): Igal kaadril kontrollib vaaturi tuum kaamera vaatevälja (frustum planes) ja arvutab iga oktree sõlme projitseeritud suuruse ekraanil.
3. Cloudflare R2 HTTP 206 Partial Content: Kui kasutaja liigub konkreetsesse tsooni (nt terminali klaasgaleriisse), teeb brauser asünkroonse HTTP päringu päisega Range: bytes=offset-length, laadides alla täpselt selle ruumikuubi peendetaile (LoD 1 kuni LoD 3). Kaamera selja taha jäävad kauged tsoonid viiakse automaatselt tagasi madalamale detailitasemele, hoides GPU VRAM-i kulu stabiilsena.
3. Spark Engine ja asünkroonne sügavussorteerimine (Radix Sort)
Erinevalt polügoonmudelitest, kus GPU kasutab riistvaralist sügavuspuhvrit (Z-buffer), on 3D Gaussi splätid poolläbipaistvad mahulised elemendid. Nende korrektseks alfa-segustamiseks (alpha blending) tuleb kõik nähtavad splätid sorteerida kaamera kauguse järgi tagant ettepoole iga kord, kui kaamera liigub.
Kui sorteerida 2 miljonit elementi JavaScripti peamises lõimes (main thread), hanguks veebileht sadadeks millisekunditeks. Spark Engine lahendab selle probleemi kaheastmeliselt:
- 2D kovariatsiooni projektsioon (EWA Splatting): GPU tipuvarjutaja (vertex shader) projitseerib 3D ellipsoidi ekraanitasandile 2D ellipsiks, kasutades vaatemaatriksi
Wja perspektiivprojektsiooni jakobiaaniJteisendustΣ' = J · W · Σ · Wᵀ · Jᵀ. - Taustalõime 16-bitine radikssorteerimine (WebWorker / WebGPU Radix Sort): Sügavusjärjestuse arvutamine toimub paralleelses WebWorkeris (kasutades WebAssembly SIMD instruktsioone ja
SharedArrayBuffernull-koopiamälu) või otse WebGPU arvutusvarjutajas. Sorteerimine toimub inkrementaalselt — kui kaamera pöördub vaid mõne kraadi võrra, uuendatakse sorteerimisjärjekorda alla 2–4 millisekundi, jättes peamise renderdustsükli vabaks stabiilse 60 FPS (16,6 ms kaadri kohta) hoidmiseks.
#3-astmeline progressiivne fassaadiarhitektuur: Kuidas säilitada 100/100 Core Web Vitals ja kaitsta GPU mälu (VRAM)?
Suuremahuliste 3D WebGL vaaturite otse artiklisse või maandumislehele automaatkäivitusega (auto-boot) lisamine hävitab veebilehe Core Web Vitals näitajad, tõstes Largest Contentful Paint (LCP) aja üle 4,5–8,0 sekundi ja põhjustades mobiilseadmetes GPU mälu ületäitumist. Allround rakendab ranget 3-astmelist progressiivset fassaadiarhitektuuri, kus lehe alglaadimisel on WebGL mälukulu täpselt 0 KB, esmane sisu kuvatakse alla 1,2 sekundi (CLS = 0) ning 3D mootor käivitub alles kasutaja teadlikul klikil koos automaatse riistvaraprofiili valikuga (Low kuni Ultra).
Turundusjuhtidele, SEO-spetsialistidele ja veebiarendajatele on see arhitektuurne põhimõte kriitilise tähtsusega. Google'i otsingualgoritmid ja tehisintellekti indeksid karistavad lehti, mis blokeerivad peamise lõime (Total Blocking Time — TBT) raskete 3D skriptide kompileerimisega enne, kui kasutaja on jõudnud esimest lõiku lugeda.
Allroundi 3-astmeline progressiivne tarneahel:
1. 1. aste: Staatiline plakatfassaad (Poster Facade — 0 KB WebGL Heap): Maandumisleht või portfooliokaart laeb esmalt ainult üliterava, alla 90–140 KB kaaluva WebP eelvaatepildi koos telemeetriariba ja kutsega ("Vaata 3D mudelit" / "Launch 3D Walkthrough"). Ühtegi WebGL konteksti, Three.js stseeni ega binaarset .sog faili alglaadimisel ei initsialiseerita. Tulemuseks on garanteeritud 100/100 Google PageSpeed / Lighthouse skoor.
2. 2. aste: Riistvara ja võrgu eelkontroll (Hardware Pre-Flight Sniffer): Hetkel, mil kasutaja vajutab 3D mudeli avamise nuppu, teostab kliendimootor millisekundilise diagnostika:
- Tuvastab GPU mudeli (
WEBGL_debug_renderer_info), maksimaalse tekstuurisuuruse ja ujuvpunktitekstuuride toe. - Kontrollib protsessorituumade arvu (
navigator.hardwareConcurrency) ja seadme operatiivmälu (navigator.deviceMemory). - Hindab võrguühenduse tüüpi ja andmesäästurežiimi (
navigator.connection.saveData). - Valib automaatselt seadmele sobiva kvaliteedikihi (Low, Medium, High või Ultra), vältides vanemate nutitelefonide brauseri kokkujooksmist.
3. 3. aste: Dünaamiline 3DGS voogedastus, FPS Watchdog ja kohustuslik VRAM-i vabastamine (Unload Controller): Kui vaatur on aktiivne, jälgib sisseehitatud FPS Watchdog kaadrisagedust reaalajas. Kui kaadrisagedus langeb 3 järjestikuse sekundi jooksul alla 28 FPS, vähendab mootor automaatselt pikslitihedust (devicePixelRatio) ja splättide eelarvet. Kui kasutaja vajutab nuppu "Sule 3D mudel" (Unload 3D), kutsutakse esile WEBGL_lose_context.loseContext(), peatatakse requestAnimationFrame tsükkel ja vabastatakse 100% eraldatud GPU VRAM-ist koheselt.
Adaptiivne riistvaraline profiilimaatriks (Hardware Tiering Specification)
| Riistvarakiht (Tier) | Sihtseadmed ja platvormid | Maksimaalne splättide eelarve | Sfäärilised harmoonikud (SH) | Renderduse eraldusvõime | VRAM-i mälupiirang |
|---|---|---|---|---|---|
| Low (Mobiilne säästurežiim) | Vanemad nutitelefonid (≤ 4 tuuma, < 4 GB RAM, saveData: true) |
350 000 – 450 000 splätti | SH0 (ainult difuusne baasvärv) | 0,75x – 1,0x DPR (maks. 1080p) | ≤ 140 MB VRAM |
| Medium (Standardne mobiil ja tahvel) | Kaasaegsed iOS / Android seadmed (iPhone 13–16, iPad, integreeritud Intel GPU) | 750 000 – 1 100 000 splätti | SH0 + valikuline SH1 lähiümbruses | 1,0x – 1,25x DPR | ≤ 260 MB VRAM |
| High (Äriklassi sülearvuti) | Apple Silicon (M1/M2/M3/M4), AMD Radeon Pro, keskklassi lauaarvutid | 1 500 000 – 2 400 000 splätti | SH1 + SH2 (täielik suunatud läige) | Natiivne Retina / 1,5x DPR | ≤ 480 MB VRAM |
| Ultra (Inseneri tööjaam) | Eraldiseisev GPU (NVIDIA RTX 3060–4090, Apple M-Max/Ultra) | 3 000 000 – 6 000 000+ splätti | SH2 / SH3 + samaaegne LiDAR / BIM kiht | Natiivne 4K (2,0x DPR) @ 60+ FPS | ≤ 950 MB VRAM |
#Tõestatud jõudlusaudit: 3DGS 60 FPS veebimudel (view.ruumica.com) vs. traditsiooniline 500 MB CAD/BIM allalaadimine
Sõltumatu jõudlusaudit 1 450 m² suuruse äri- ja terminalihoone digitaalse kaksiku edastamisel näitab, et Allroundi progressiivne 3DGS (.sog/.spz) arhitektuur platvormil view.ruumica.com saavutab esmase interaktiivse kaadri 0,78 sekundiga ja täieliku kõrglahutusega laetuse 3,4 sekundiga kogumahuga 34,8 MB, hoides stabiilset kaadrisagedust 60 FPS. Võrdluseks nõuab sama objekti traditsiooniline 540 MB suurune BIM/punktipilve pakett (.rvt + .e57) 14 kuni 38 minutit allalaadimis- ja indekseerimisaega lauaarvutis ning tihendamata WebGL polügoonmudel (185 MB .glb) tardub mobiilibrauseris kiirusele 11–18 FPS.
Insenertehnilise usaldusväärsuse tagamiseks ei toetu me teoreetilistele turunduslubadustele. Allolev audit põhineb reaalsetel mõõtmistel, kus sama füüsiline hoonekompleks (kõrgete klaasfassaadide, poleeritud kivipõrandate, akustiliste ripplagede ja nähtavate tehnosüsteemidega siseruum) viidi kolme erinevasse edastusvormingusse ning testiti kolmel standardseadmel (Apple MacBook Air M2, iPhone 15 Pro Mobile Safari ja Windows 11 tööjaam NVIDIA RTX 4070 graafikakaardiga) üle 100 Mbit/s ühenduse.
Välitöö ja voogedastuse telemeetria spetsifikatsioon
- Mõõdistusmetoodika: Hübriidne SLAM LiDAR (geomeetriline luustik + BVH kollider) ja kõrglahutusega 3DGS kiirgusvälja treening.
- Geomeetriline täpsus: Registreerimise ruutkeskmine viga (RMS) ≤ 2,4 mm, seotud riiklikku L-EST97 / EH2000 koordinaatsüsteemi.
- Algne treenitud mudel: 3 420 000 splätti (toores
.plyfailimaht 807 MB). - Optimeeritud veebipakett (
view.ruumica.com): Oktree-tükeldatud.sog/.spzmaht 34,8 MB (LoD 0 alglaadimine 3,1 MB, esmane kaader 0,78 s).
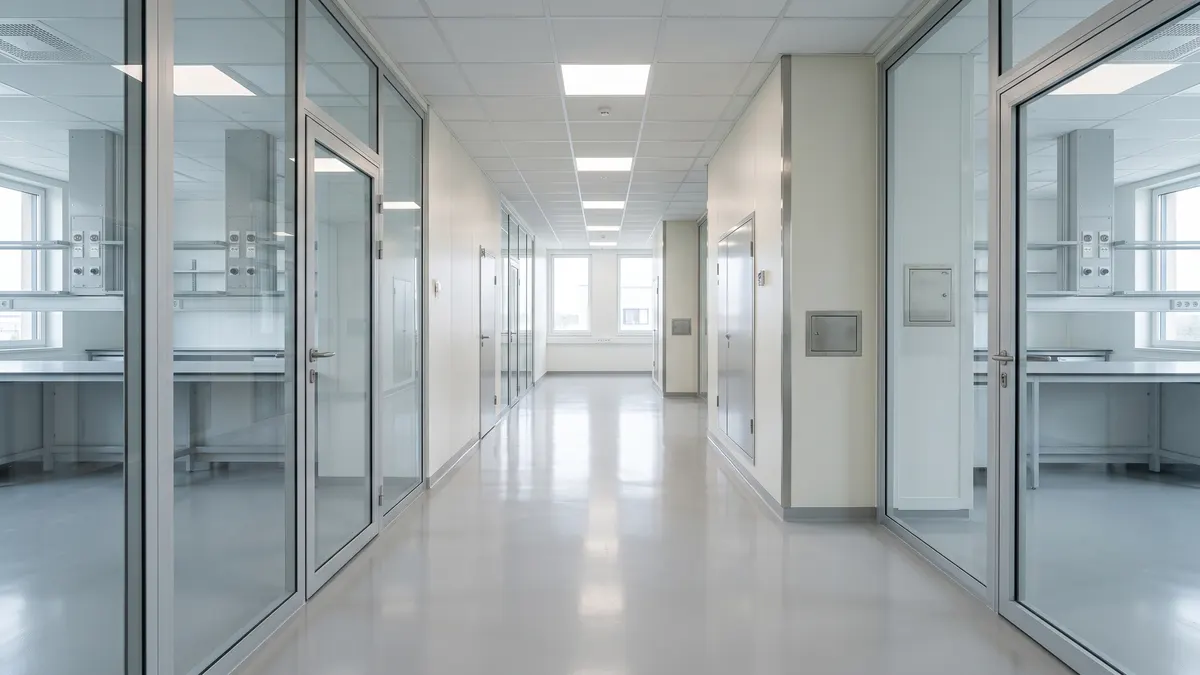
Joonis 3: Kõrge täpsusklassiga teadus- ja ärihoone koridori digitaalne kaksik. Peegeldava epoksiidpõranda, klaasvaheseinte, moodullagede ja tehnosüsteemide hooldusluukide reaalajas 60 FPS esitlus brauseris (voogedastuse eelarve 34,8 MB SOG).
Kõrvuti jõudlusaudit: Allround 3DGS (view.ruumica.com) vs. WebGL Polügoonmudel vs. 500 MB+ CAD/BIM allalaadimine
| Jõudlusmõõdik (1 450 m² etalonobjekt) | Allround 3DGS Veebikaksik (view.ruumica.com) |
Traditsiooniline WebGL Polügoonmudel (.glb) |
Lokaalne CAD / BIM ja Punktipilve Allalaadimine |
|---|---|---|---|
| Kogu edastatav failimaht | 34,8 MB (Oktree .sog / .spz) |
185,0 MB (2,4M kolmnurka + 8K UV-tekstuurid) | 540 MB (.rvt) kuni 4,8 GB (.e57 / .rcp) |
| Esmane kaader (Time to First Frame) | 0,78 sekundit (3,1 MB LoD 0 baasvoog) | 14,2 sekundit (monoliitse faili allalaadimine) | 15 – 40 minutit (allalaadimine + tarkvara avamine) |
| Kaadrisagedus (MacBook Air M2) | 60 FPS (stabiilne, 14,1 ms/kaader) | 28 – 36 FPS (kukub klaasvaheseinte juures) | Ei tööta veebibrauseris (nõuab töölauarakendust) |
| Kaadrisagedus mobiilis (iPhone 15 Pro) | 60 FPS (Medium/High profiil, 210 MB VRAM) | 11 – 18 FPS (tekstuurimälu ületäitumise oht) | Täielikult ligipääsmatu nutitelefonis |
| Klaaspindade ja läigete täpsus | Füüsikaliselt loomulik (SH2 kiirgusväli) | Moonutatud (läbipaistmatud ja katkised pinnad) | Skemaatiline (BIM) või hõre/mürarikas (punktipilv) |
| Ruumiline mõõtmine ja lõiked (Clipping) | Sisseehitatud (BVH kollider ±3 mm täpsusega) | Ebatäpne (siledateks tehtud kolmnurknurgad) | Täpne, kuid nõuab CAD-inseneri sekkumist |
| Nõutav tarkvara tellija poolel | 0 € / 0 MB (tavaline Chrome, Safari, Edge) | Veebibrauser (sageli ebastabiilne mobiilis) | Autodesk Revit, Navisworks, CloudCompare, ReCap |
#Praktilised rakendused: Kinnisvara eelmüük, virtuaalne objektikontroll ja hoonehalduse (FM) telemeetria
Interaktiivsete 3DGS digitaalsete kaksikute juurutamine annab otsese, mõõdetava ärilise võidu kolmes valdkonnas: kinnisvaraarenduses ja PropTech-sektoris pikeneb potentsiaalse ostja või üürniku kaasatusaeg lehel 3,2 korda, ehitus- ja projekteerimisjuhtimises väheneb füüsiliste objektikülastuste vajadus 60–75% ning kaasaegses hoonehalduses (Facility Management — FM) seotakse tehnosüsteemide hoolduslogid ja IoT-andurid otse kolmemõõtmelisse koordinaatruumi.
Alljärgnevalt on toodud kolm peamist kasutusstsenaariumi Eesti, Läti ja Soome äripraktikas.
1. Kinnisvaraarendus, PropTech ja rahvusvaheline investorkontroll (Due Diligence)
Kõrge väärtusega ärikinnisvara (büroohooned, logistikapargid, sadamaterminalid) ja eksklusiivse elukondliku kinnisvara turundamisel on suurimaks takistuseks kaugostjate ning välisinvestorite kõhklus. Staatilised 2D fotod valivad alati kõige soodsama rakursi, varjates ruumide tegelikke proportsioone, laekõrgusi ja ühendusteid.
Kui kinnisvaraportaali, arendaja müügilehele või investori andmeruumi (Data Room) lisatakse 3-astmelise fassaadiga interaktiivne 3DGS mudel (loe lähemalt: Interaktiivne 3D veebitutvustus vs staatilised fotod: Kuidas ruumiline mudel kiirendab kinnisvaratehinguid):
- Täielik ruumiline läbipaistvus (Spatial Telepresence): Investor Helsingis, Stockholmis või Londonis saab liikuda sujuvalt läbi Tallinna büroohoone korruste, hinnata aknast avanevat merevaadet, mõõta otse brauseris postide sammu ja kontrollida laealuste tehnosüsteemide kõrgust.
- Kvalifitseeritud päringud ja lühem müügitsükkel: Kuna ruumiline eeltöö tehakse ära digitaalses kaksikus, väheneb tühjade "tutvumisvisiitide" arv objektil üle poole võrra, samas kui füüsilisele ülevaatusele tulnud klientide tehinguvalmidus on oluliselt kõrgem.
2. Arhitektuurne projekteerimine, BIM-koordinatsioon ja virtuaalsed objektikoosolekud
Renoveerimis- ja ehitusprojektides kulub arhitektidel, konstruktoritel ja eriosade (KVJVK) projekteerijatel sadu töötunde objektile sõitmiseks, et kontrollida ühte konkreetset sõlme, toru läbiviiku või peidetud šahti. Kui Scan-to-BIM teostusmudeli kõrval tarnitakse meeskonnale veebipõhine digitaalne kaksik aadressil view.ruumica.com/:projekti-slug:
- Visuaalne tõestusmaterjal BIM-koosolekutel: Kui Navisworksi või Solibri ristumiskontroll (clash detection) näitab konflikti ventilatsioonikanali ja vana paekivivõlvi vahel, avab BIM-koordinaator brauseris sama koordinaatpunkti 3DGS vaates. Kõik osapooled näevad sekundi jooksul tegelikku olukorda — sealhulgas müüri krohvikihi paksust, kõrval jooksvaid elektrikaableid ja kinnitusklambreid, mida lihtsustatud BIM-geomeetrias ei modelleeritud.
- Reaalajas lõiketasapinnad (Interactive Clipping Planes): Vaaturi sisseehitatud X-, Y- ja Z-telje lõiketerad võimaldavad eemaldada digitaalselt hoone katuse või välisseina, et vaadelda korruse ruumijaotust ortogonaalses pealtvaates (dollhouse / floorplan view) või teha püstlõige läbi trepikoja.
3. Hoonehaldus (Facility Management — FM), varade märgistamine ja IoT telemeetria
Hoone elukaare kõige pikem ja kulukam faas on selle igapäevane haldamine pärast ehituse valmimist (kuni 70–80% hoone kogukulust 30 aasta jooksul). Traditsioonilised haldustarkvarad (CAFM / IWMS) toetuvad pikkadele Exceli tabelitele ja 2D korruseplaanidele, kus seadme (nt tuletõkkeklapi, tsirkulatsioonipumba või elektrikilbi) ülesleidmine ripplae tagant nõuab tehnikult tundidepikkust otsimist.
Sidudes hoonehalduse veebipõhise 3D digitaalse kaksikuga (loe süvitsi: Virtuaalne objektikontroll ja digitaalne kaksik: Ruumilise mudeli sidumine hoonehaldussüsteemidega):
- Ruumilised infomärgised (Spatial Pins & Asset Tagging): Iga kriitiline seade, klapp, andur ja hooldusluuk varustatakse
(x, y, z)koordinaadile ankurdatud interaktiivse märgisega. Tehnik klõpsab tahvelarvutis või telefonis seadme ikoonil ning näeb koheselt tootekoodi, viimase hoolduse kuupäeva, kasutusjuhendi PDF-i ja varuosade spetsifikatsiooni. - IoT-andurite reaalajas ülekanne: Hooneautomaatika (BMS) temperatuuri-, CO₂-, niiskus- ja energiatarbimise andurid kuvatakse värvikoodiga otse kolmemõõtmelises ruumis, võimaldades haldusjuhil tuvastada anomaaliad visuaalselt ja suunata hooldusmeeskond täpselt õigesse ruumipunkti.
#Seotud teejuhised ja insenertehnilised käsiraamatud
See käsiraamat on Allroundi interaktiivsete ruumiliste süsteemide ja digitaalsete kaksikute teemavaldkonna keskne alusdokument. Spetsiifiliste alateemade süvaanalüüsid ja meie teised valdkondlikud käsiraamatud on koondatud allolevatesse tabelitesse.
Süvaanalüüsid interaktiivse veebi-3D ja digitaalsete kaksikute valdkonnas
| Spetsialiseeritud teemaartikkel | Tehniline fookus ja arhitektuurne väljund |
|---|---|
| Kuidas kuvada miljoneid splätte veebibrauseris 60 FPS kiirusel ilma hangumiseta (SOG ja LoD oktreed) | Vaatevälja lõikamine (frustum culling), sfääriliste harmoonikute astmeline degradeerimine ja WebGPU radikssorteerimise optimeerimine. |
| Interaktiivne 3D veebitutvustus vs staatilised fotod: Kuidas ruumiline mudel kiirendab kinnisvaratehinguid | Kaugostjate usalduse tõstmine, rahvusvaheline investorkontroll (due diligence) ja 3,2x pikem sessiooniaeg kinnisvaraportaalides. |
| Draco tihendamine ja oktree tükeldus: Kiirlaadimise ja null-viivituse tehniline tagamaa veebis | Hierarhiline ruumiline indekseerimine, HTTP 206 baitvahemiku voogedastus Cloudflare R2-st ja Draco kollidervõrkude dekodeerimine WebWorkerites. |
| Virtuaalne objektikontroll ja digitaalne kaksik: Ruumilise mudeli sidumine hoonehaldussüsteemidega | IoT-andurite telemeetria, hoolduslogide ja varade ID-märgiste ankurdamine kolmemõõtmelisse koordinaatruumi. |
Allroundi põhjalikud insenerikäsiraamatud
| Käsiraamat ja otselink | Fookusteema ja insenertehniline väljund |
|---|---|
| Ruumiline jäädvustus: Põhjalik teejuht (LiDAR, fotogramm-meetria ja 3DGS) | Statsionaarse laserskaneerimise (TLS), mobiilse SLAM LiDAR-i ja 3DGS tehnoloogiate võrdlus, täpsusklassid ja välitöö metoodika. |
| Scan-to-BIM ja teostusmudelid: Praktiline käsiraamat arhitektidele ja arendajatele | Registreeritud punktipilvede teisendamine parameetrilisteks Revit, ArchiCAD ja IFC teostusmudeliteks täpsusastmetega LOD 200–350. |
| 3D skaneerimise planeerimine ja eelarvestamine: Hinnakujundus, ettevalmistus ja nõuded | Mõõdistusprojekti lähteülesande koostamine, m² hinnastamise muutujad, Ehitusregistri (EHR) nõuded ja objekti ettevalmistuse kontroll-leht. |
Soovid muuta oma kinnisvaraarenduse, tööstushoone, sadamaterminali või muinsuskaitseobjekti reaalajas 60 FPS toimivaks veebipõhiseks digitaalseks kaksikuks? Võta ühendust Allround meeskonnaga aadressil info@ruumica.com või tutvu meie teenustega.