Scan-to-BIM ja teostusmudelid: Praktiline käsiraamat arhitektidele ja arendajatele
Autor: Ruumica Engineering · Spatial Reality Capture & Systems
Avaldatud: 28. oktoober 2026 · Kategooria: AEC, Arhitektuur ja Scan-to-BIM
Olemasolevate hoonete renoveerimine vanade arhiivijooniste või käsitsi tehtud kontrollmõõtmiste põhjal põhjustab ehitusplatsil kulukaid ristumisi, kus eeltoodetud terasdetailid, fassaadielemendid ja ventilatsioonitorustik ei mahu tegelikku ruumi. Scan-to-BIM lahendab selle probleemi, muutes laserskaneeritud punktipilved millimeetritäpseteks, parameetrilisteks 3D ehitusinfomudeliteks (LOD 200 kuni LOD 350) otse Autodesk Reviti, Graphisoft ArchiCADi ja avatud IFC keskkonnas. See praktiline insenerikäsiraamat annab arhitektidele, BIM-koordinaatoritele, peatöövõtjatele ja kinnisvaraarendajatele täpse raamistiku teostusmudelite tellimiseks, tolerantside määramiseks ja ehitusvigade ennetamiseks.
#Mis on Scan-to-BIM ja miks see on renoveerimisprojektide kriitiline alustala?
Scan-to-BIM on insenertehniline protsess, mille käigus füüsiline hoone või rajatis mõõdistatakse laserskanneritega (SLAM LiDAR või TLS) ning registreeritud punktipilv teisendatakse intelligentseteks, parameetrilisteks 3D BIM-elementideks täpsusega ±3 mm kuni ±15 mm. Erinevalt tavalistest 3D võrkmudelitest (meshes) sisaldab Scan-to-BIM teostusmudel semantilist infot — iga sein, vahelagi, kandetala ja tehnosüsteemi toru on defineeritud oma kategooria, ristlõike, materjali ja seostega.
Eesti ehitusturul — alates Tartu klassitsistlikest õppehoonetest ja Tallinna vanalinna paekivimüüridest kuni nõukogudeaegsete monteeritavate raudbetoonhoonete rekonstrueerimiseni — erineb tegelik ehituskehand algsest projektist märkimisväärselt. Aastakümnete jooksul tekkinud vundamendivajumid, vahelagede läbipainded (20–55 mm) ja dokumenteerimata ümberehitused muudavad vanad 2D plaanid ohtlikuks lähteandmestikuks.
Scan-to-BIM juurutamine enne eel- ja põhiprojekti koostamist annab neli otsest insenertehnilist ja finantsilist eelist:
- Ehitusvigade ja ristumiste (clashes) täielik välistamine: Uued tehnosüsteemid (VK, KVJ, automaatika) projekteeritakse tegelike kandetalade ja kaldus seinte vahele, hoides ära olukorra, kus objektil tuleb valmis õhukanaleid ümber ehitada (vt Kuidas Scan-to-BIM hoiab ära ehitusvead renoveerimisel).
- Täpsed mahuarvutused ja hankedokumendid: Kuna parameetrilised seinad, avad ja põrandapinnad järgivad tegelikku geomeetriat, väheneb ehitusmaterjalide ja fassaadielementide mahuprognoosi viga alla 1–2%.
- Eeltoodetud elementide (prefabrication) kindlus: Terasfermid, klaasfassaadide moodulid ja puitpaneelid saab tehases valmis toota teostusmudeli mõõtude järgi, teades täpselt olemasolevate ankrupunktide ja pindade hälbeid.
- Automaatsed 2D lõiked, vaated ja korruseplaanid: Ühest kontrollitud 3D BIM-mudelist genereeritakse kõik vajalikud 2D
.dwgja.dxfjoonised ilma käsitsi joonestamise vigadeta.
#Detailitase ehk LOD (LOD 200 vs 300 vs 350): Kuidas spetsifitseerida mudelit ilma üle maksmata?
BIM-teostusmudeli detailitase (Level of Development — LOD) määrab, millise geomeetrilise täpsuse ja infotihedusega punktipilve elemendid modelleeritakse: LOD 200 kirjeldab mahulisi gabariite tolerantsiga ±20–30 mm, LOD 300 fikseerib täpse arhitektuurse ja konstruktiivse geomeetria tolerantsiga ±5–10 mm ning LOD 350 lisab ühendussõlmed, äärikud ja kinnitused täpsusega ±3–5 mm. Kõige kuluefektiivsem viis Scan-to-BIM hanke koostamiseks on kombineeritud spetsifikatsioon — näiteks hoone karp ja avad tasemel LOD 300, kuid nähtavad tehnosüsteemid ja terassõlmed tasemel LOD 350.
Tellijad teevad sageli vea, küsides hinnapakkumises kogu hoonele "maksimaalset detailitaset (LOD 400)". Olemasoleva hoone puhul on LOD 400 (tootmis- ja montaažijooniste tase) ebamõistlikult kallis ja tehniliselt põhjendamatu, sest laserskanner ei näe kipsseina sisse peidetud karkassi ega betooni sisse valatud armatuuri.
Insenertehniline võrdlustabel: LOD 200 vs. LOD 300 vs. LOD 350 Scan-to-BIM projektides
| Kriteerium / Element | LOD 200 (Mahuline / Eskiis) | LOD 300 (Täpne teostusmudel) | LOD 350 (Koordinatsioon ja sõlmed) |
|---|---|---|---|
| Modelleerimise tolerants (punktipilvest) | ±15 mm kuni ±30 mm | ±5 mm kuni ±10 mm | ±3 mm kuni ±5 mm (kriitilised sõlmed) |
| Seinad, postid ja vahelaed | Nominaalne paksus, ortogonaalsed (90°) seinad, keskmistatud kõrgus | Tegelik paksus, avade täpne asukoht, olulised kalded (>15 mm) modelleeritud | Tegelikud kalded, karniisid, liitumissõlmed, tugipadjad ja deformatsioonid |
| Aknad ja uksed | Lihtsustatud ava ja raami välisgabariit | Täpne lengi suurus, jaotus, klaasipind ja avanemissuund | Detailne profiil, aknalauad, paled, lengilaiendused ja lävepakud |
| Teras- ja puitkonstruktsioonid | Üldine ristlõike karp (bounding box) | Täpne standardprofiil (nt HEA/IPE) või mõõdetud ristlõige ja kaldenurk | Täpne profiil + otsaplaadid, jäikustussõlmed, konsoolid ja poldigrupid |
| Tehnosüsteemid (MEP / KVJVK) | Ainult põhitrasside tsoonid (Ø > 150 mm) | Torud ja kanalid Ø ≥ 50 mm, seadmete täpsed gabariidid | Torud Ø ≥ 20 mm, isolatsioon, äärikud, ventiilid, kaabliredelid ja riputid |
| Suhteline modelleerimise ajakulu ja hind | 1,0x (Baastase) | 1,6x – 2,2x (Tööstusstandard) | 2,8x – 4,0x (Kõrge keerukus) |
| Peamine kasutusala | Mahuanalüüs, eskiisprojekt, pindalade audit | Eel- ja põhiprojekt, muinsuskaitse, EHR joonised | Tööprojekt, MEP ristumiskontroll, terase eeltootmine |
Põhjaliku juhendi elementide kaupa spetsifitseerimiseks leiad artiklist Detailitase LOD 200 vs 300 vs 350: Kuidas tellida asjakohane BIM-mudel ilma üle maksmata.
#Punktipilvest Revitisse ja ArchiCADi: 5-etapiline teostusmudeli töövoog
Kvaliteetne Scan-to-BIM tootmistsükkel koosneb viiest järjestikusest insenerietapist: välitöö ja geodeetiline sidumine, punktipilve registreerimine ja indekseerimine (.rcp/.e57), koordinaatvõrgustiku ja tasapindade lukustamine, parameetriliste perekondade modelleerimine ning automatiseeritud hälbe- ja ristumiskontroll. Selline metoodiline distsipliin tagab, et valminud .rvt, .pln või .ifc fail avaneb projekteerija arvutis õiges koordinaatsüsteemis ja ilma geomeetriliste vigadeta.
Allroundi inseneride töövoog punktipilvest valmis teostusmudelini (loe detailsemalt: Punktipilvest Revitisse ja ArchiCADi töövoog):
1. Sihtotstarbeline välimõõdistus (SLAM LiDAR + TLS): Välitöö teostatakse vastavalt valitud LOD tasemele. Kui projekt nõuab ripplagede pealseid tehnosüsteeme (LOD 350), avatakse laeplaadid valikuliselt ja teostatakse kõrgendatud skaneerimine. Kõik trajektoorid seotakse suletud silmustega (keskmine sidumisviga ≤ 3 mm).
2. Mürapuhastus ja ruumiline indekseerimine: Toorandmetest eemaldatakse ajutine mööbel, ehitustolm ja klaasipeegeldused. Puhastatud pilv indekseeritakse Autodesk ReCap (.rcp/.rcs) või universaalsesse .e57 formaati, jagades hoone korruste ja tsoonide kaupa hallatavateks plokkideks.
3. Baaspunkti (Survey Point & Project Base Point) ja telgede defineerimine: Enne esimese seina modelleerimist lukustatakse mudeli koordinaatsüsteem. Kui tellija vajab mudelit riiklikus L-EST97 / EH2000 süsteemis, seadistatakse Survey Point täpselt geodeetilistele kontrollpunktidele, samas kui Project Base Point ja ortogonaalne teljestik joondatakse hoone peamiste kandeseintega, et vältida ujuvpunkti täpsuskadu CAD/BIM tuumas.
4. Kahepoolne lõikemudel ja parameetriline rekonstrueerimine: Modelleerija ei joonista kunagi "silma järgi" 3D vaates. Punktipilvest tehakse horisontaalsed ja vertikaalsed lõiked (section boxes) paksusega 10–20 mm. Seina paksus tuletatakse mõlema ruumipoole skaneeringu vahest, tuvastades koheselt ka peidetud šahtid ja topeltseinad.
5. Kvaliteedikontroll (QA/QC) ja hälbekaardid: Valminud BIM-geomeetria võrreldakse algse punktipilvega (nt CloudCompare või Navisworks keskkonnas). Iga element, mille hälve ületab kokkulepitud tolerantsi (nt > 8 mm LOD 300 puhul), korrigeeritakse enne faili üleandmist.
#Kõverate seinte, vajumite ja ajalooliste konstruktsioonide modelleerimise reeglid
Reaalsed hooned ei ole kunagi täpselt täisnurksed, mistõttu tuleb enne Scan-to-BIM modelleerimist BIM-rakenduskavas (BEP) kokku leppida ortogonaliseerimise lävend: tavapäraselt modelleeritakse seinad täisnurksete ja vertikaalsetena, kui nende kõrvalekalle on ≤ 10–15 mm, ning kaldu või segmenteerituna, kui hälve ületab > 15 mm. Ilma selle kokkuleppeta võib arhitekt saada mudeli, kus iga sein on 89,73-kraadise nurga all, mis muudab hilisema projekteerimise ja mööbli paigutamise Revit/ArchiCAD keskkonnas äärmiselt töömahukaks.
Praktikas rakendame ebakorrapäraste konstruktsioonide modelleerimisel kolme insenerireeglit:
- Tolerantsipõhine ortogonaliseerimine (Idealized vs. True-to-Scan): Kaasaegsetes büroo- ja eluhoonetes, kus seina kalle või kumerus jääb ehitustolerantsi piiresse (±10 mm), modelleeritakse seinad standardsete vertikaalsete elementidena ja täisnurksetena. See tagab puhta teljestiku ja sujuva koostöö konstruktoritega.
- Kriitiliste hälvete ja läbipainete fikseerimine: Kui kandev sein on vajunud 35 mm või betoonvahelagi on silde keskel läbi paindunud 28 mm, modelleeritakse element kaldpinnana, mitmeastmelise segmendina või lisatakse mudelisse täpne betoonpõrandate tasapinnalisuse ja läbipainde kõrguskaart.
- Muinsuskaitse ja vabavormilised paekivivõlvid (In-Place Families & NURBS): Ajalooliste mälestiste (nagu Tartu vanalinna võlvkeldrid, Kadrioru puitvillad või Rotermanni paekivimüürid) puhul ei tohi pindu vägivaldselt sirgeks tõmmata. Sellistel objektidel kombineeritakse parameetrilised baaselemendid tihedate lõikeprofiilide, In-Place komponentide ja ortofotodega (loe lähemalt: Ajalooliste hoonete ja muinsuskaitse dokumenteerimine).
#Tõestatud välitöö täpsus: Rotermanni paekivikonstruktsiooni etalonmudel
Teostusmudeli väärtus seisneb selles, kui täpselt see peegeldab füüsilist reaalsust. Allolev interaktiivne 3D mudel (rotermanni) demonstreerib keerukat ajaloolist paekivi- ja teraskonstruktsiooniga interjööri Tallinnas, kus ebakorrapärased müüripinnad ja katusefermid on mõõdistatud millimeetritäpsusega Scan-to-BIM sisendiks.
Välitöö telemeetria ja mudeli spetsifikatsioon (rotermanni)
- Mõõdistusmetoodika: Hübriidne SLAM LiDAR + 3D Gaussian Splatting (3DGS).
- Registreerimise täpsus: Keskmine ruutkeskmine viga (RMS) ≤ 2,5 mm, trajektoori kattuvus 82%.
- Tuvastatud konstruktsioonihälve: Ajaloolise paekiviseina vertikaalne kalle 18–42 mm korruse kõrguse kohta (fikseeritud LOD 300 mudelis).
- Tarneformaadid: Puhastatud
.e57/.lazpunktipilv,.rvt/.ifcteostusmudel ja allolev veebipõhine.sog/.spzdigitaalne kaksik.
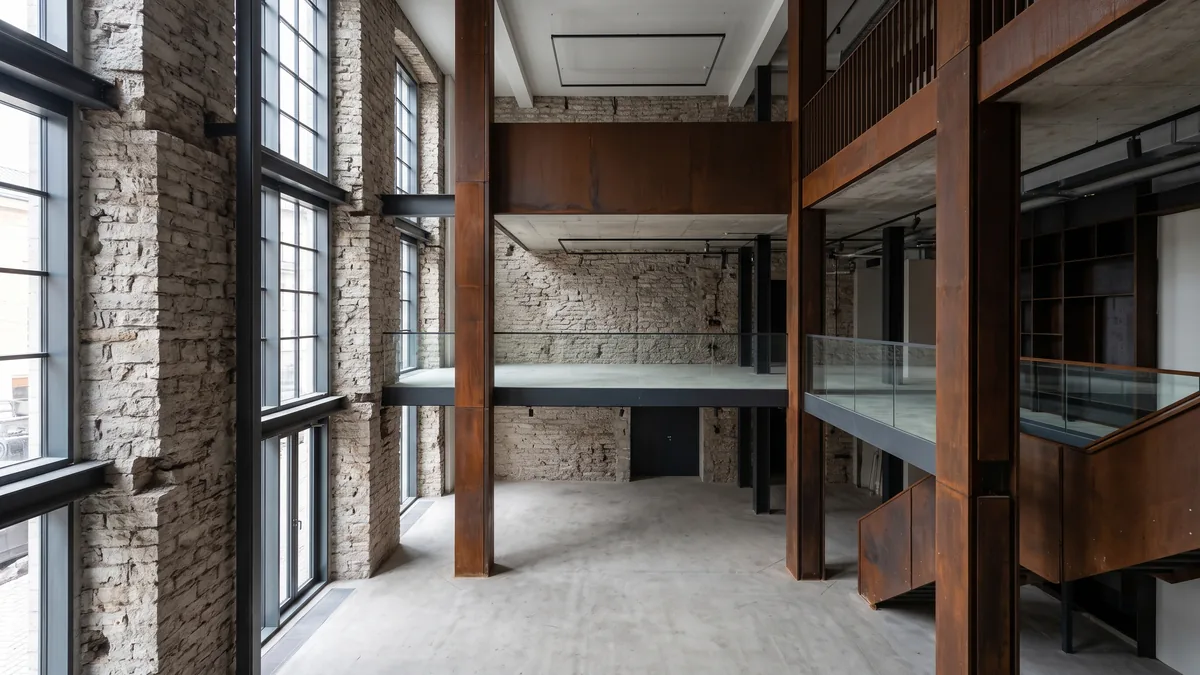
Joonis 3: Rotermanni kvartali ajaloolise paekivi- ja terasstuudio interjöör Tallinnas. Keerukate ebakorrapäraste müüride ja katusekonstruktsioonide laserskaneering teostusmudeli (LOD 300–350) koostamiseks.
#Tarkvara ühilduvus, OpenBIM (IFC) ja Eesti Ühtsed BIM Nõuded (ÜBN)
Professionaalne Scan-to-BIM tarne peab vastama nii projekteerija natiivtarkvara (Autodesk Revit .rvt, Graphisoft ArchiCAD .pln) kui ka avatud OpenBIM standardite (IFC 2x3 / IFC 4.3, ISO 19650) ja Eesti Ühtsete BIM Nõuete (ÜBN) reeglitele. Avaliku sektori tellijad (nt Riigi Kinnisvara AS — RKAS) ja suured peatöövõtjad nõuavad, et teostusmudeli elemendid oleksid korrektselt klassifitseeritud (CCI-EE või Uniclass), asuksid õigel korrusel (Building Storey) ja omaksid ühtset koordinaatide nullpunkti.
Allolev tabel võrdleb peamisi Scan-to-BIM tarneformaate ja nende rolli projekteerimisahelas:
| Tarneformaat | Tarkvaraline ökosüsteem | Parameetriline muudetavus | Peamine kasutusala ja ÜBN roll |
|---|---|---|---|
.RVT (Natiivne Revit) |
Autodesk Revit (2022–2026) | Täielik (Süsteemi- ja laaditavad perekonnad) | Arhitektuurne, konstruktiivne ja MEP projekteerimine Revit keskkonnas. |
.PLN / .MOD |
Graphisoft ArchiCAD | Täielik (Natiivsed seinad, talad, GDL objektid) | Arhitektuurne renoveerimisprojekteerimine ja mahuarvutused ArchiCADis. |
.IFC (IFC 2x3 / IFC 4) |
OpenBIM (Solibri, Tekla, Trimble Connect, Dalux) | Referentsmudel (Geomeetria + atribuudid lukustatud) | Koondmudeli koordinatsioon, ÜBN / RKAS üleandmine, ristumiskontroll. |
.DWG / .DXF (2D/3D) |
AutoCAD, QCAD Pro, BricsCAD, Civil 3D | Vektorjooned, kihid (Layers) ja plokid | 2D korruseplaanid, lõiked, fassaadivaated ja Ehitusregistri (EHR) kasutusload. |
.RCP / .E57 / .LAZ |
Kõik BIM/CAD platvormid + CloudCompare | Mitteparameetriline aluspilv (kontrollkiht) | Visuaalne ja mõõtmeline kontrollkiht BIM-mudeli all (Ground Truth). |
Parima praktika kohaselt tarnib Allround tellijale alati kombineeritud paketi: natiivse BIM-mudeli (.rvt või .pln), valideeritud .ifc koondfaili, 2D .dwg/.dxf joonised ning puhastatud .e57/.laz punktipilve, mida projekteerija saab hoida mudeli taustal täiendavaks kontrolliks.
#Seotud teejuhised ja insenertehnilised käsiraamatud
Tutvu Allroundi teiste praktiliste käsiraamatutega ehituse, ruumilise jäädvustuse ja projektijuhtimise valdkonnas:
| Käsiraamat ja otselink | Fookusteema ja insenertehniline väljund |
|---|---|
| Ruumiline jäädvustus: Põhjalik teejuht (LiDAR, fotogramm-meetria ja 3DGS) | Statsionaarse laserskaneerimise (TLS), mobiilse SLAM LiDAR-i ja 3DGS tehnoloogiate võrdlus, täpsusklassid ja välitöö metoodika. |
| Interaktiivne 3D ja digitaalsed kaksikud veebis: 3DGS ja WebGL arhitektuuris | Reaalajas 60 FPS ruumiline visualiseerimine brauseris, mudelite jagamine ja veebipõhine esitlus ilma lisatarkvarata. |
| 3D skaneerimise planeerimine ja eelarvestamine: Hinnakujundus, ettevalmistus ja nõuded | Mõõdistusprojekti lähteülesande koostamine, m² hinnastamise muutujad ja objekti ettevalmistuse kontroll-leht. |
Vajad oma renoveerimisprojektile, tootmishoonele või muinsuskaitseobjektile kontrollitud Scan-to-BIM teostusmudelit? Võta ühendust Allround meeskonnaga aadressil info@ruumica.com või tutvu meie teenustega.